



1. Une centrale de mesure complète sur un seul module
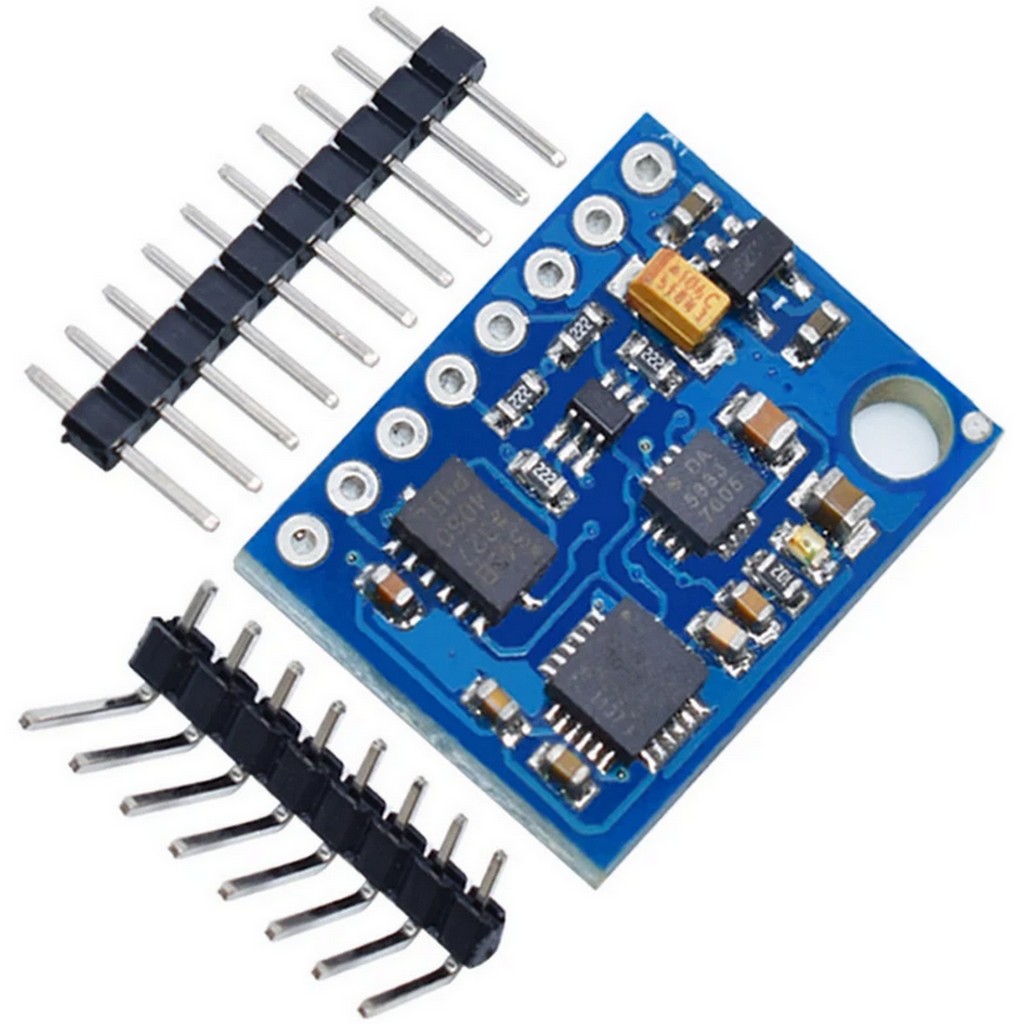
Le GY-85 est un module de détection de mouvement à 9 axes réunissant un accéléromètre, un gyroscope et un magnétomètre sur une seule carte compacte.
Il mesure simultanément l’accélération linéaire, la vitesse angulaire et le champ magnétique suivant les axes X, Y et Z. Ces données permettent de déterminer les mouvements, l’inclinaison et l’orientation d’un robot ou d’un système embarqué.
Grâce à son interface I²C, les trois capteurs communiquent avec le microcontrôleur à l’aide de seulement deux lignes de données. Le GY-85 convient parfaitement aux robots mobiles, drones expérimentaux, plateformes stabilisées, systèmes de navigation et projets de fusion de capteurs.
2. Caractéristiques techniques
- Type : module de mesure inertielle et magnétique 9 axes
- Nombre d’axes : 9
- Communication : bus I²C
- Fréquence I²C : jusqu’à 400 kHz selon la configuration
- Alimentation du module : généralement de 3,3 à 5 V via la broche VCC_IN
- Niveau de fonctionnement interne des capteurs : 3,3 V
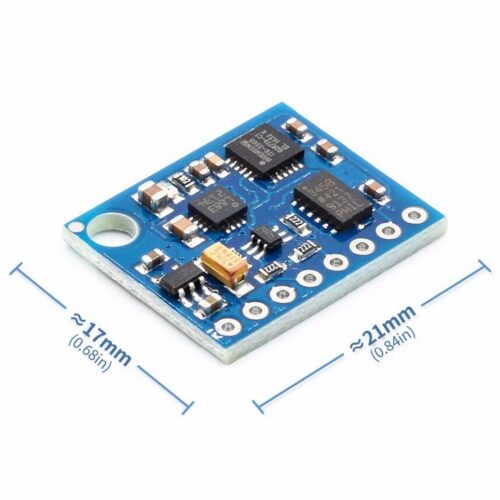
- Dimensions indicatives : environ 22 × 17 mm
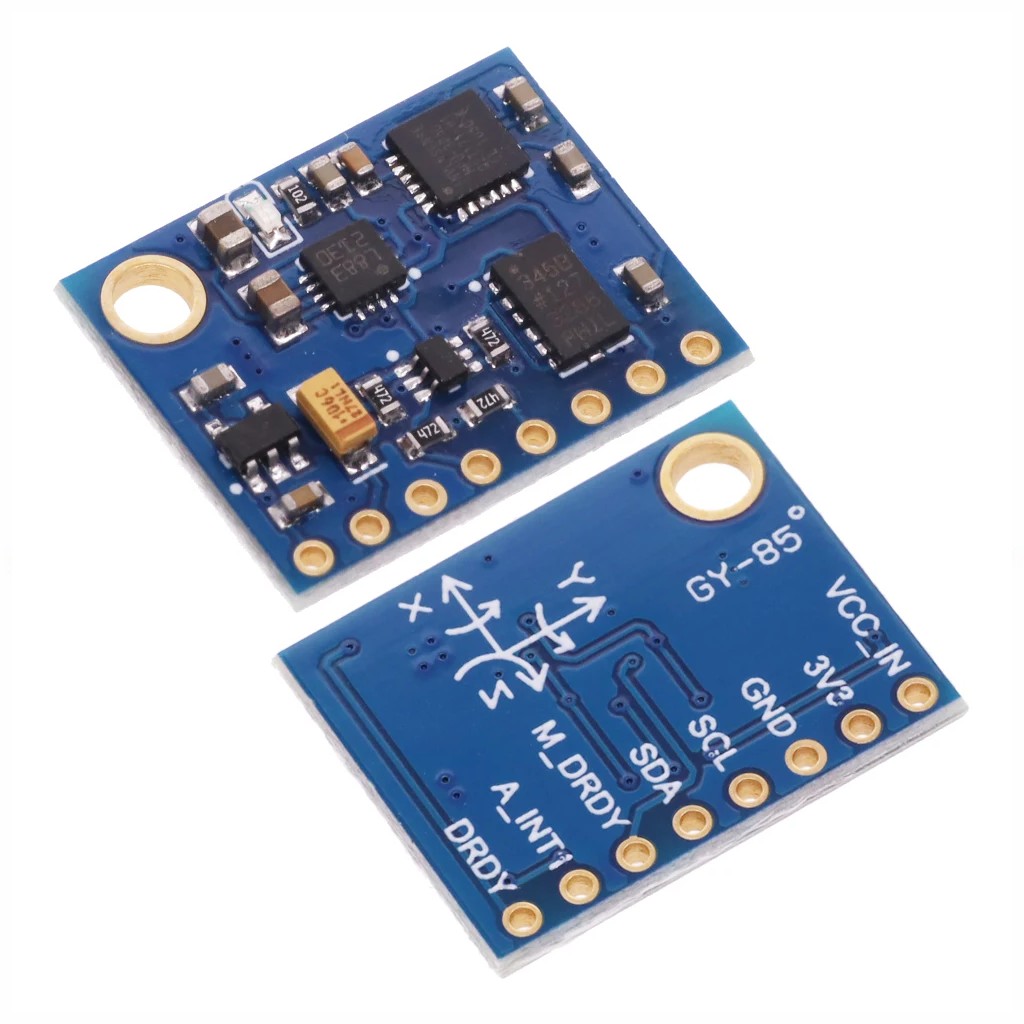
- Broches principales : VCC_IN, 3.3V, GND, SDA et SCL
- Broches supplémentaires : sorties d’interruption selon la version
- Compatible avec Arduino UNO, Nano, Mega, ESP32, Raspberry Pi et autres microcontrôleurs disposant d’un bus I²C
Accéléromètre ADXL345
- Mesure sur trois axes : X, Y et Z
- Plages sélectionnables : ±2 g, ±4 g, ±8 g et ±16 g
- Résolution : jusqu’à 13 bits
- Détection possible de mouvement, choc, activité, inactivité et chute libre
- Adresse I²C habituelle sur le GY-85 : 0x53
Gyroscope ITG-3205
- Mesure de la vitesse angulaire sur trois axes
- Plage de mesure : ±2000°/s
- Conversion numérique sur 16 bits
- Filtre passe-bas numérique configurable
- Capteur de température interne
- Adresse I²C habituelle : 0x68
Magnétomètre HMC5883L
- Mesure du champ magnétique sur trois axes
- Conversion numérique sur 12 bits
- Plages configurables jusqu’à environ ±8 gauss
- Utilisable comme boussole numérique après calibration
- Adresse I²C habituelle : 0x1E
3. Avantages du produit
Neuf axes de mesure sur une seule carte
Le GY-85 regroupe trois capteurs complémentaires et fournit toutes les données nécessaires à l’analyse du mouvement et de l’orientation.
Connexion I²C simplifiée
Les trois circuits partagent le même bus I²C. Deux broches du microcontrôleur suffisent pour récupérer l’ensemble des mesures.
Idéal pour la fusion de capteurs
L’association de l’accéléromètre, du gyroscope et du magnétomètre permet d’utiliser des algorithmes de fusion comme le filtre complémentaire, le filtre de Kalman ou les algorithmes Madgwick et Mahony.
Plages de mesure configurables
Les réglages de l’accéléromètre, du gyroscope et du magnétomètre peuvent être adaptés à la dynamique du projet.
Format compact
Ses petites dimensions permettent d’intégrer facilement le module dans un robot mobile, une plateforme orientable ou un système embarqué.
4. Utilisations pratiques et polyvalentes
Le module GY-85 peut notamment être utilisé pour :
- mesurer l’inclinaison d’un robot ;
- détecter les accélérations, vibrations et changements de direction ;
- mesurer les rotations en roulis, tangage et lacet ;
- créer une boussole numérique ;
- stabiliser une plateforme ou une caméra ;
- développer un robot auto-équilibré ;
- enregistrer les mouvements d’un objet ;
- expérimenter la fusion de capteurs ;
- réaliser un système AHRS pédagogique ;
- concevoir des prototypes de navigation et de suivi d’orientation.
Le module fournit les mesures brutes. Le calcul d’angles stables et d’une orientation absolue nécessite une calibration ainsi qu’un traitement logiciel adapté.
5. Ressources et informations complémentaires
Exemple de raccordement avec une carte Arduino UNO
- VCC_IN → 5 V ou 3,3 V selon la version du module
- GND → GND
- SDA → A4
- SCL → A5
Sur une carte Arduino Mega 2560, utilisez les broches SDA 20 et SCL 21.
Conseils d’utilisation
- Vérifiez la sérigraphie du module avant le branchement.
- N’appliquez jamais 5 V directement sur la broche marquée 3.3V.
- Installez le module horizontalement et rigidement pour obtenir des mesures cohérentes.
- Éloignez le magnétomètre des moteurs, aimants, haut-parleurs et conducteurs parcourus par un courant important.
- Réalisez une calibration du gyroscope à l’arrêt pour compenser son décalage.
- Calibrez le magnétomètre une fois le module installé dans son environnement définitif.
- Utilisez un scanner I²C avant la programmation pour vérifier les adresses réellement présentes.
FAQ
Le GY-85 fournit-il directement les angles d’orientation ?
Non. Il fournit les mesures brutes des neuf axes. Les angles doivent être calculés par le programme à l’aide d’un algorithme de fusion de capteurs.
Peut-il fonctionner avec une carte Arduino UNO ?
Oui. La communication s’effectue par le bus I²C disponible sur les broches A4 et A5 de l’UNO.
Pourquoi le gyroscope dérive-t-il avec le temps ?
Une petite erreur de décalage s’accumule lors de l’intégration de la vitesse angulaire. Une calibration et la fusion avec l’accéléromètre et le magnétomètre permettent de limiter cette dérive.
Pourquoi la boussole indique-t-elle une mauvaise direction ?
Les éléments métalliques, aimants, moteurs et courants électriques perturbent le champ magnétique. Une calibration doit être réalisée après l’installation du module.
Peut-on utiliser plusieurs capteurs sur le même bus I²C ?
Oui, à condition que leurs adresses ne soient pas identiques et que les niveaux logiques soient compatibles.


