
1. Mesurez la position de vos axes sans contact
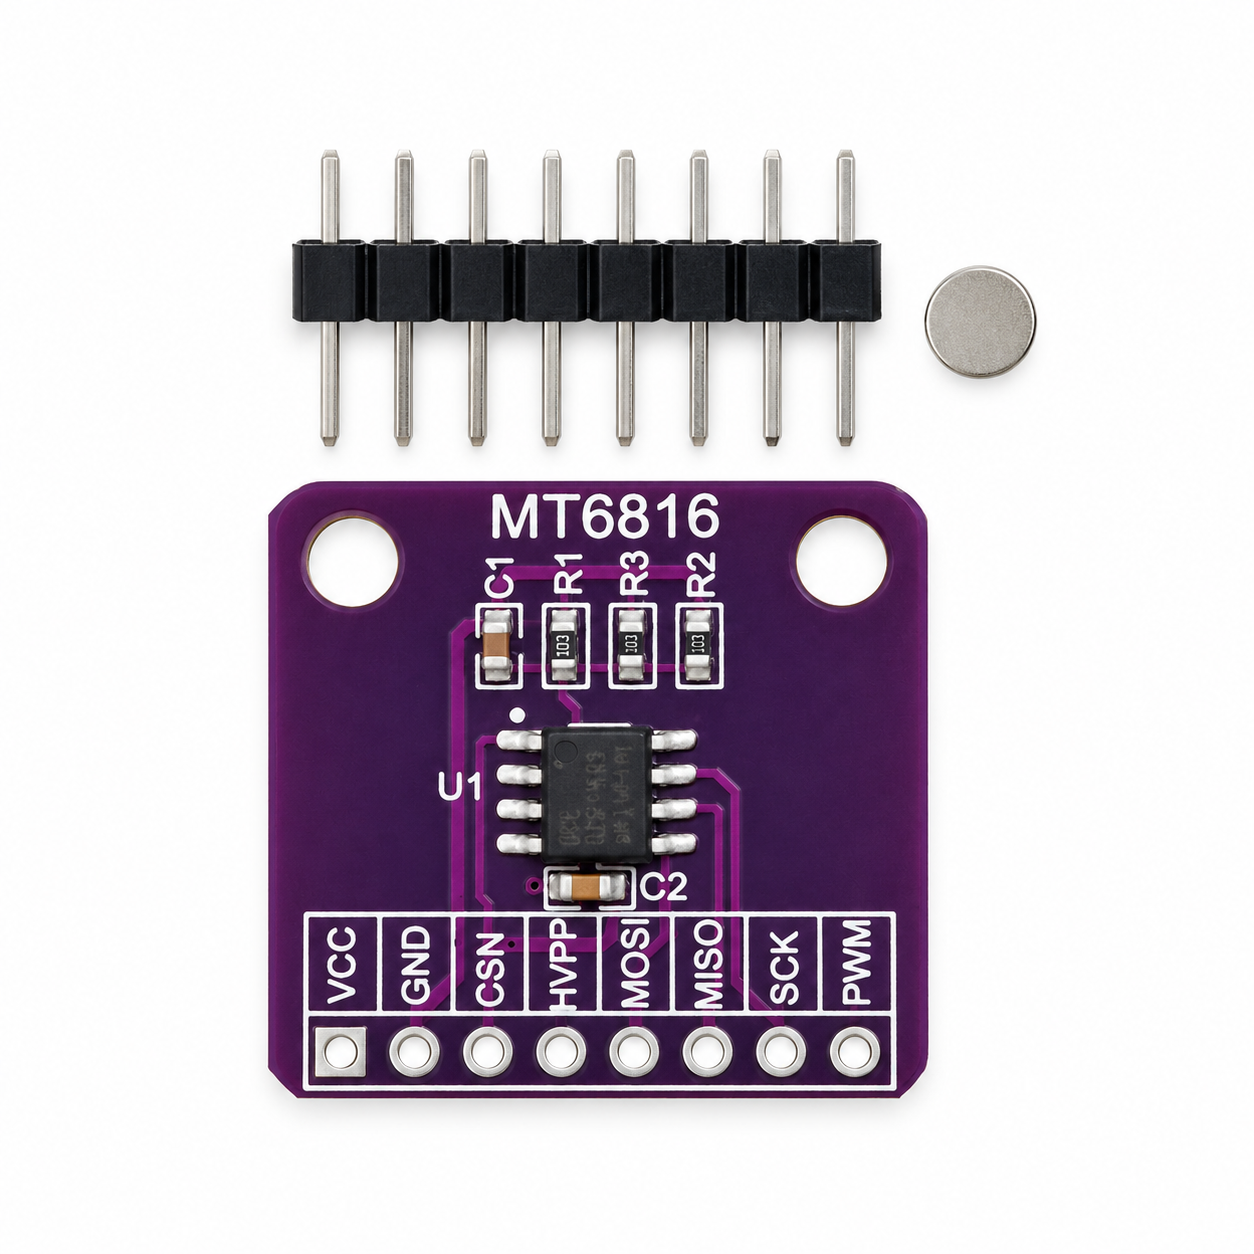
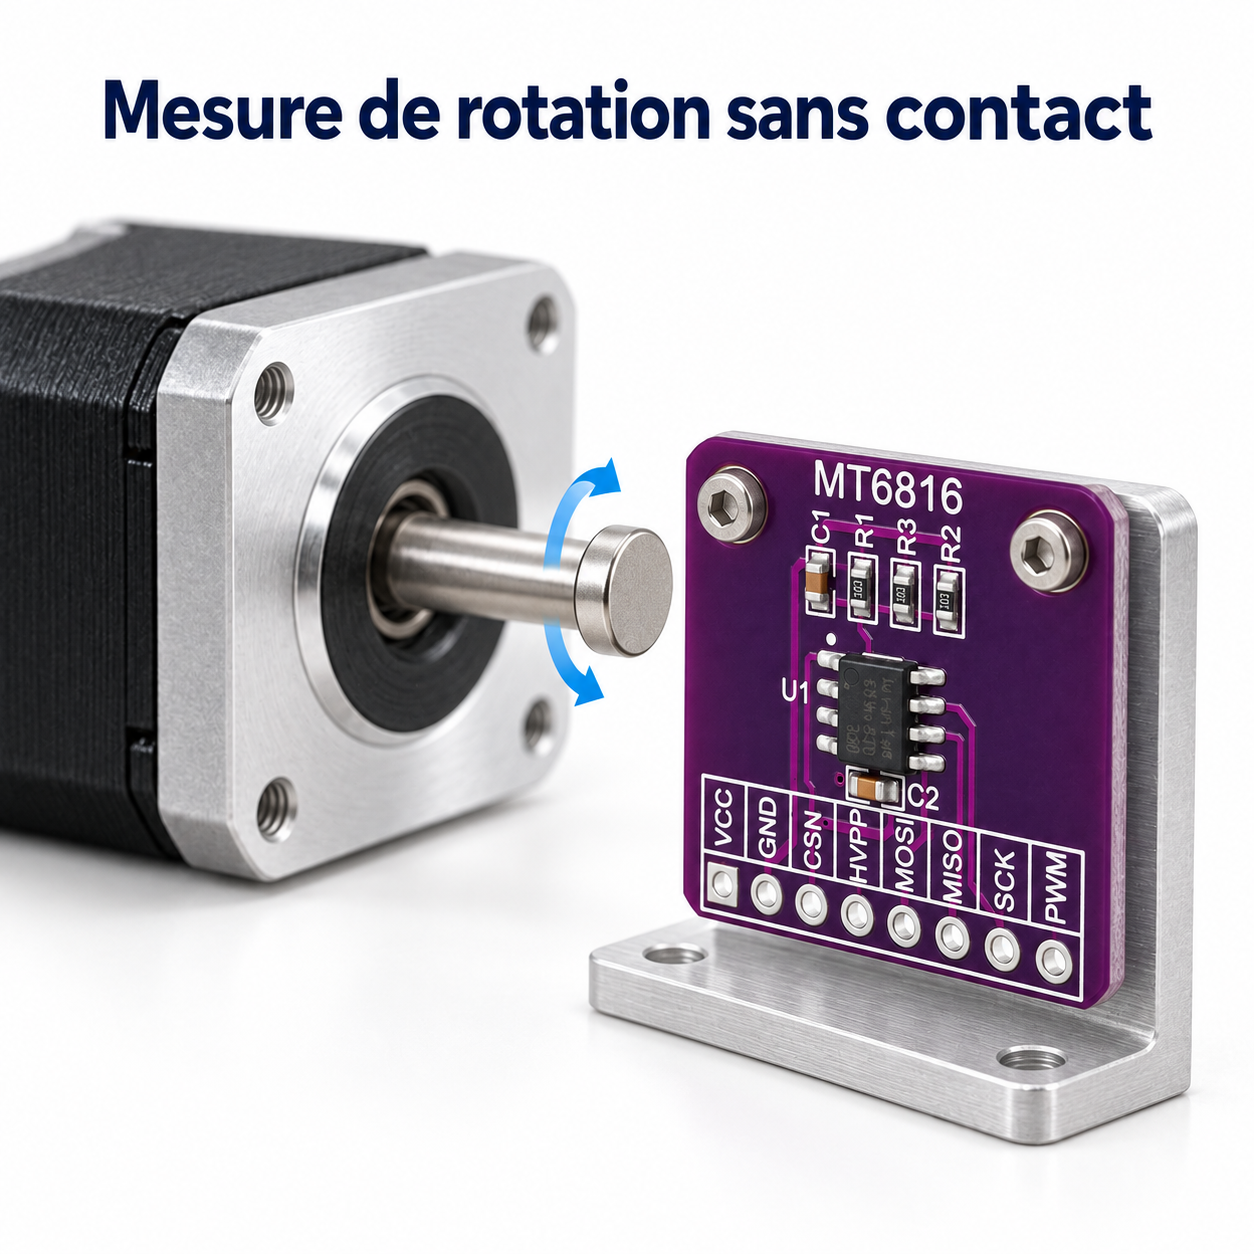
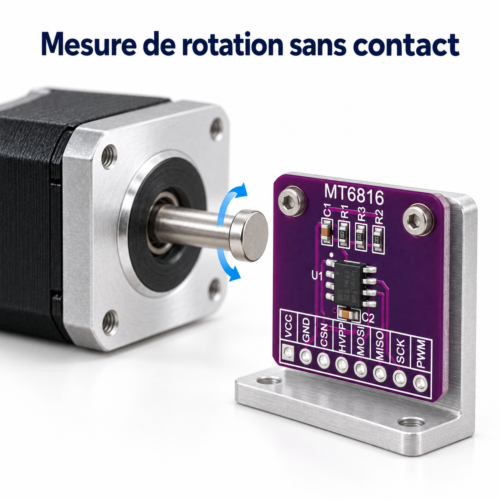
Le module MT6816 permet de mesurer une position angulaire sur 360° grâce à un aimant placé face au capteur. Sa technologie magnétorésistive AMR détecte l’orientation du champ magnétique, sans contact mécanique entre l’aimant et le composant.
Avec sa lecture d’angle absolu en SPI sur 14 bits, il convient aux projets de robotique et de commande de moteurs nécessitant un retour de position.
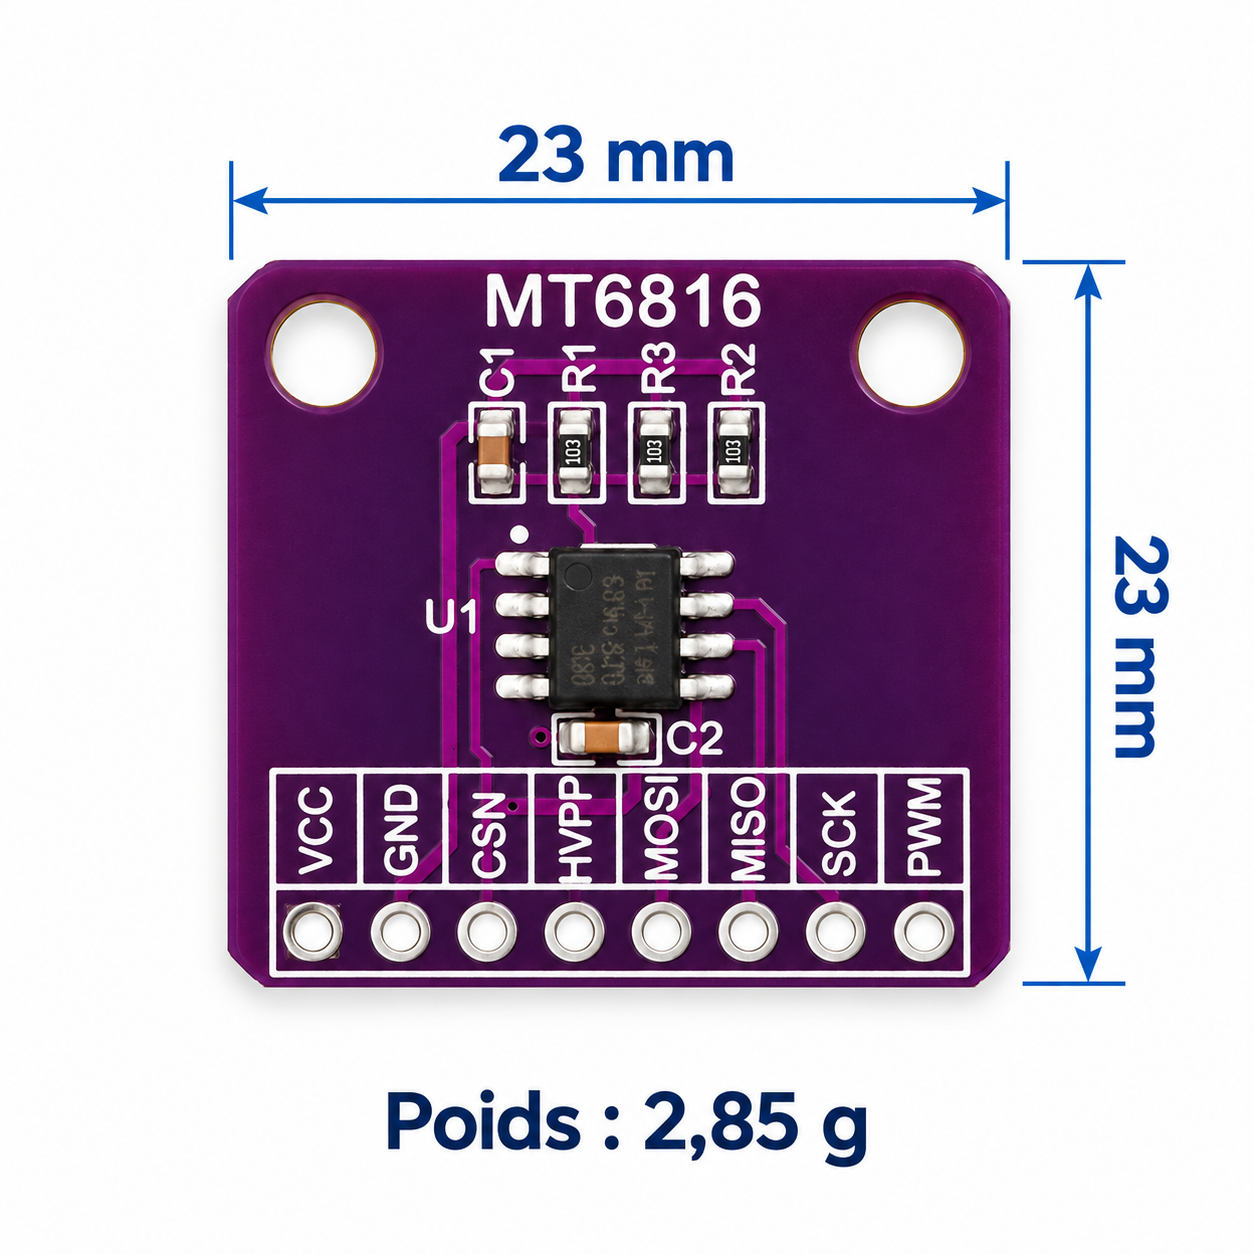
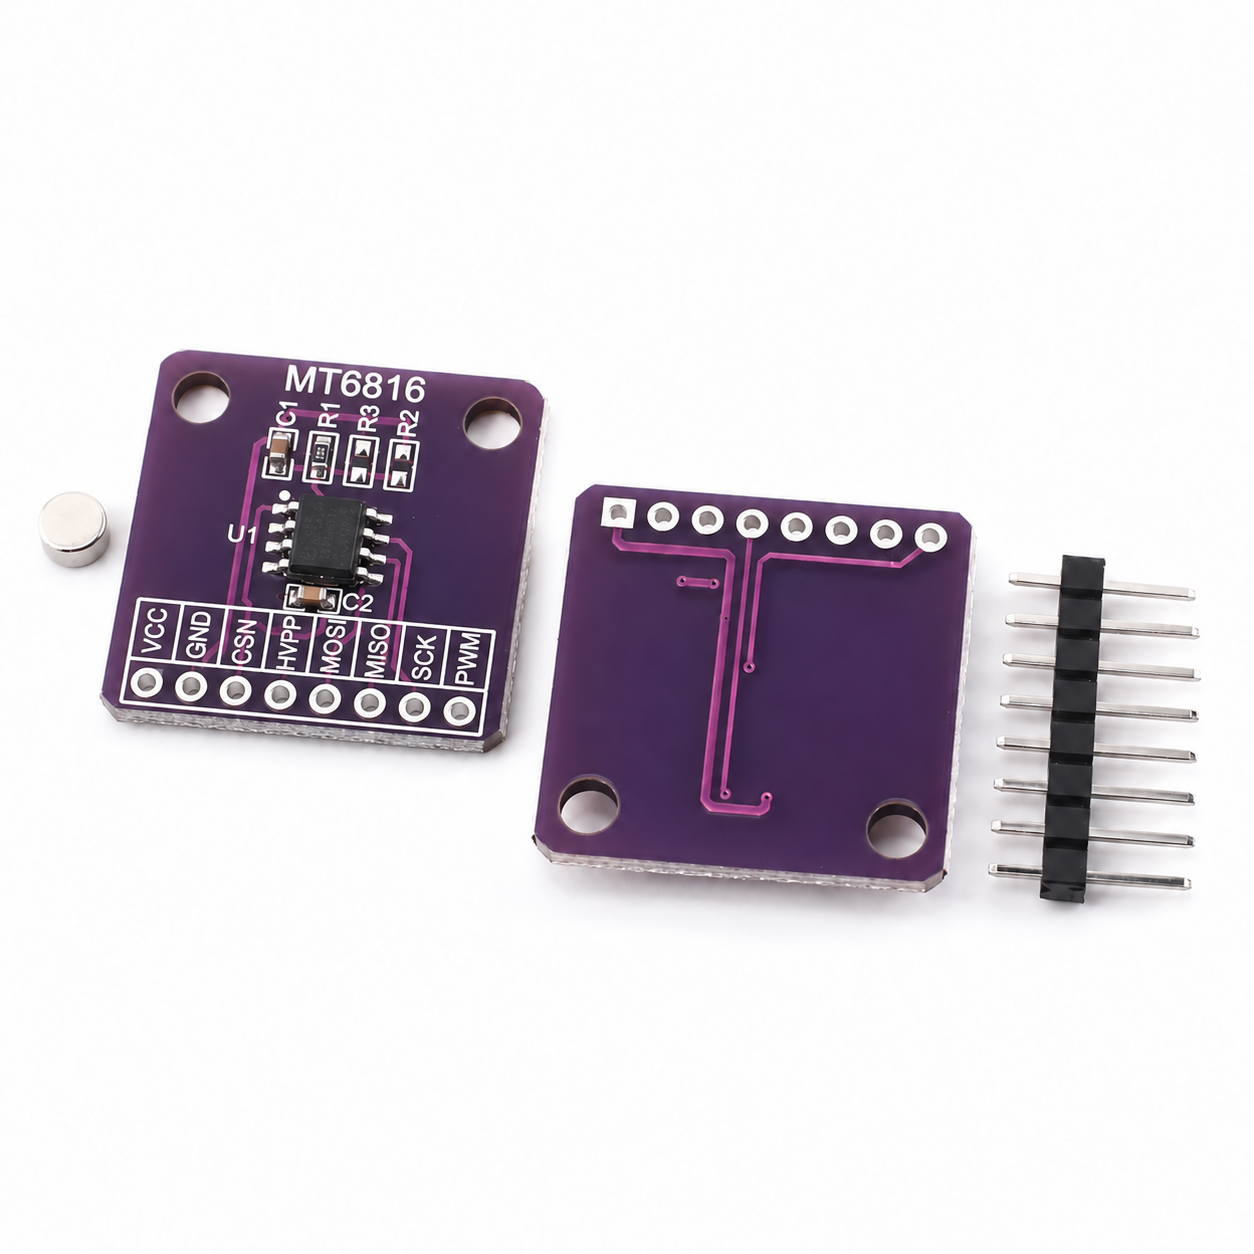
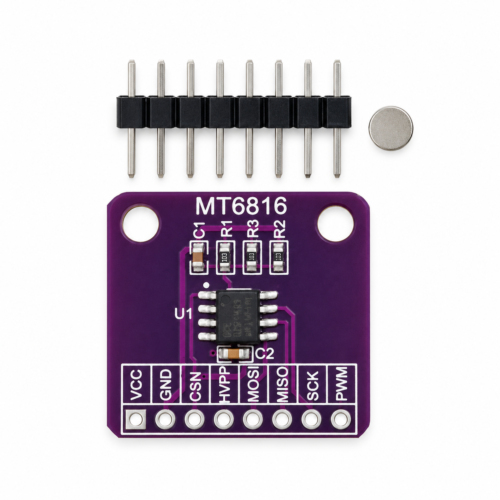
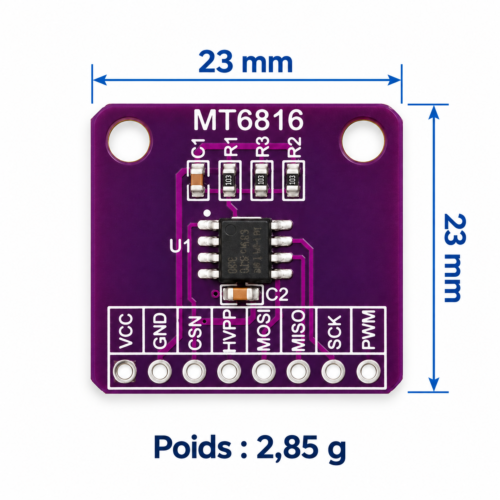
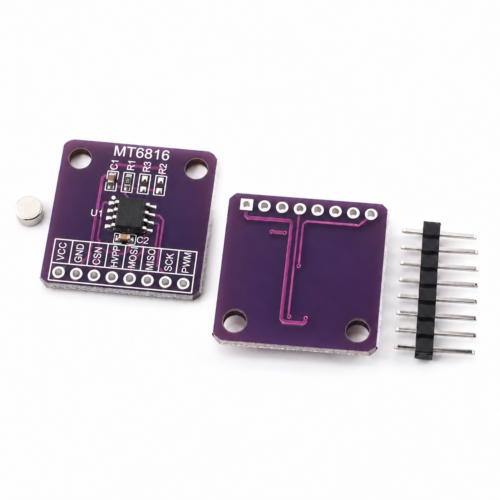
La carte présente huit connexions identifiées et deux trous de fixation pour faciliter son intégration dans un prototype.
2. Caractéristiques techniques
| Caractéristique | Description |
| Circuit intégré | MT6816 de MagnTek |
| Technologie | Magnétorésistance anisotrope AMR |
| Type de mesure | Position angulaire absolue sur un tour |
| Plage angulaire | 0 à 360° |
| Résolution SPI | 14 bits, soit 16 384 positions par tour |
| Résolution PWM | 12 bits, soit 4 096 positions par tour |
| Alimentation du capteur | 3,0 à 5,5 V ; tensions usuelles : 3,3 V ou 5 V |
| Consommation du capteur | Environ 10 mA typiques |
| Interface SPI | 4 fils |
| Autres modes du circuit | PWM |
| Vitesse maximale du capteur | Jusqu’à 25 000 tr/min, dans les conditions du fabricant |
| Connectique visible | 8 points de connexion sérigraphiés |
| Fixation | 2 trous sur le circuit imprimé |
La résolution SPI correspond à un pas numérique d’environ 0,022°. Elle ne constitue pas une garantie de précision absolue de 0,022°.
3. Avantages du produit
- Détection sans contact : aucun frottement entre l’aimant et le capteur pendant la mesure.
- Lecture absolue : obtenez la position angulaire sur un tour, y compris lorsque l’axe est immobile.
- Retour de position pour l’asservissement : exploitez l’angle mesuré dans votre programme de commande moteur.
- Raccordement repéré : les noms des connexions sont directement imprimés sur la carte.
- Intégration mécanique facilitée : les deux trous permettent de fixer le module sur un support adapté.
4. Utilisations pratiques et polyvalentes
Voici quelques idées de projets :
- Mesurer l’angle d’une articulation de bras robotisé.
- Ajouter un retour de position à un mécanisme motorisé.
- Réaliser une commande rotative personnalisée.
- Suivre l’orientation d’un plateau tournant.
- Étudier la régulation de position et de vitesse dans un montage pédagogique.
5. Ressources et informations complémentaires
Repérage du connecteur
| Marquage | Fonction |
| VCC | Alimentation |
| GND | Masse |
| CSN | Sélection du composant en SPI |
| HVPP | Activation SPI / programmation, selon le montage |
| MOSI | Données du microcontrôleur vers le capteur |
| MISO | Données du capteur vers le microcontrôleur |
| SCK | Horloge SPI |
| PWM | Sortie angulaire PWM |
Conseils de montage
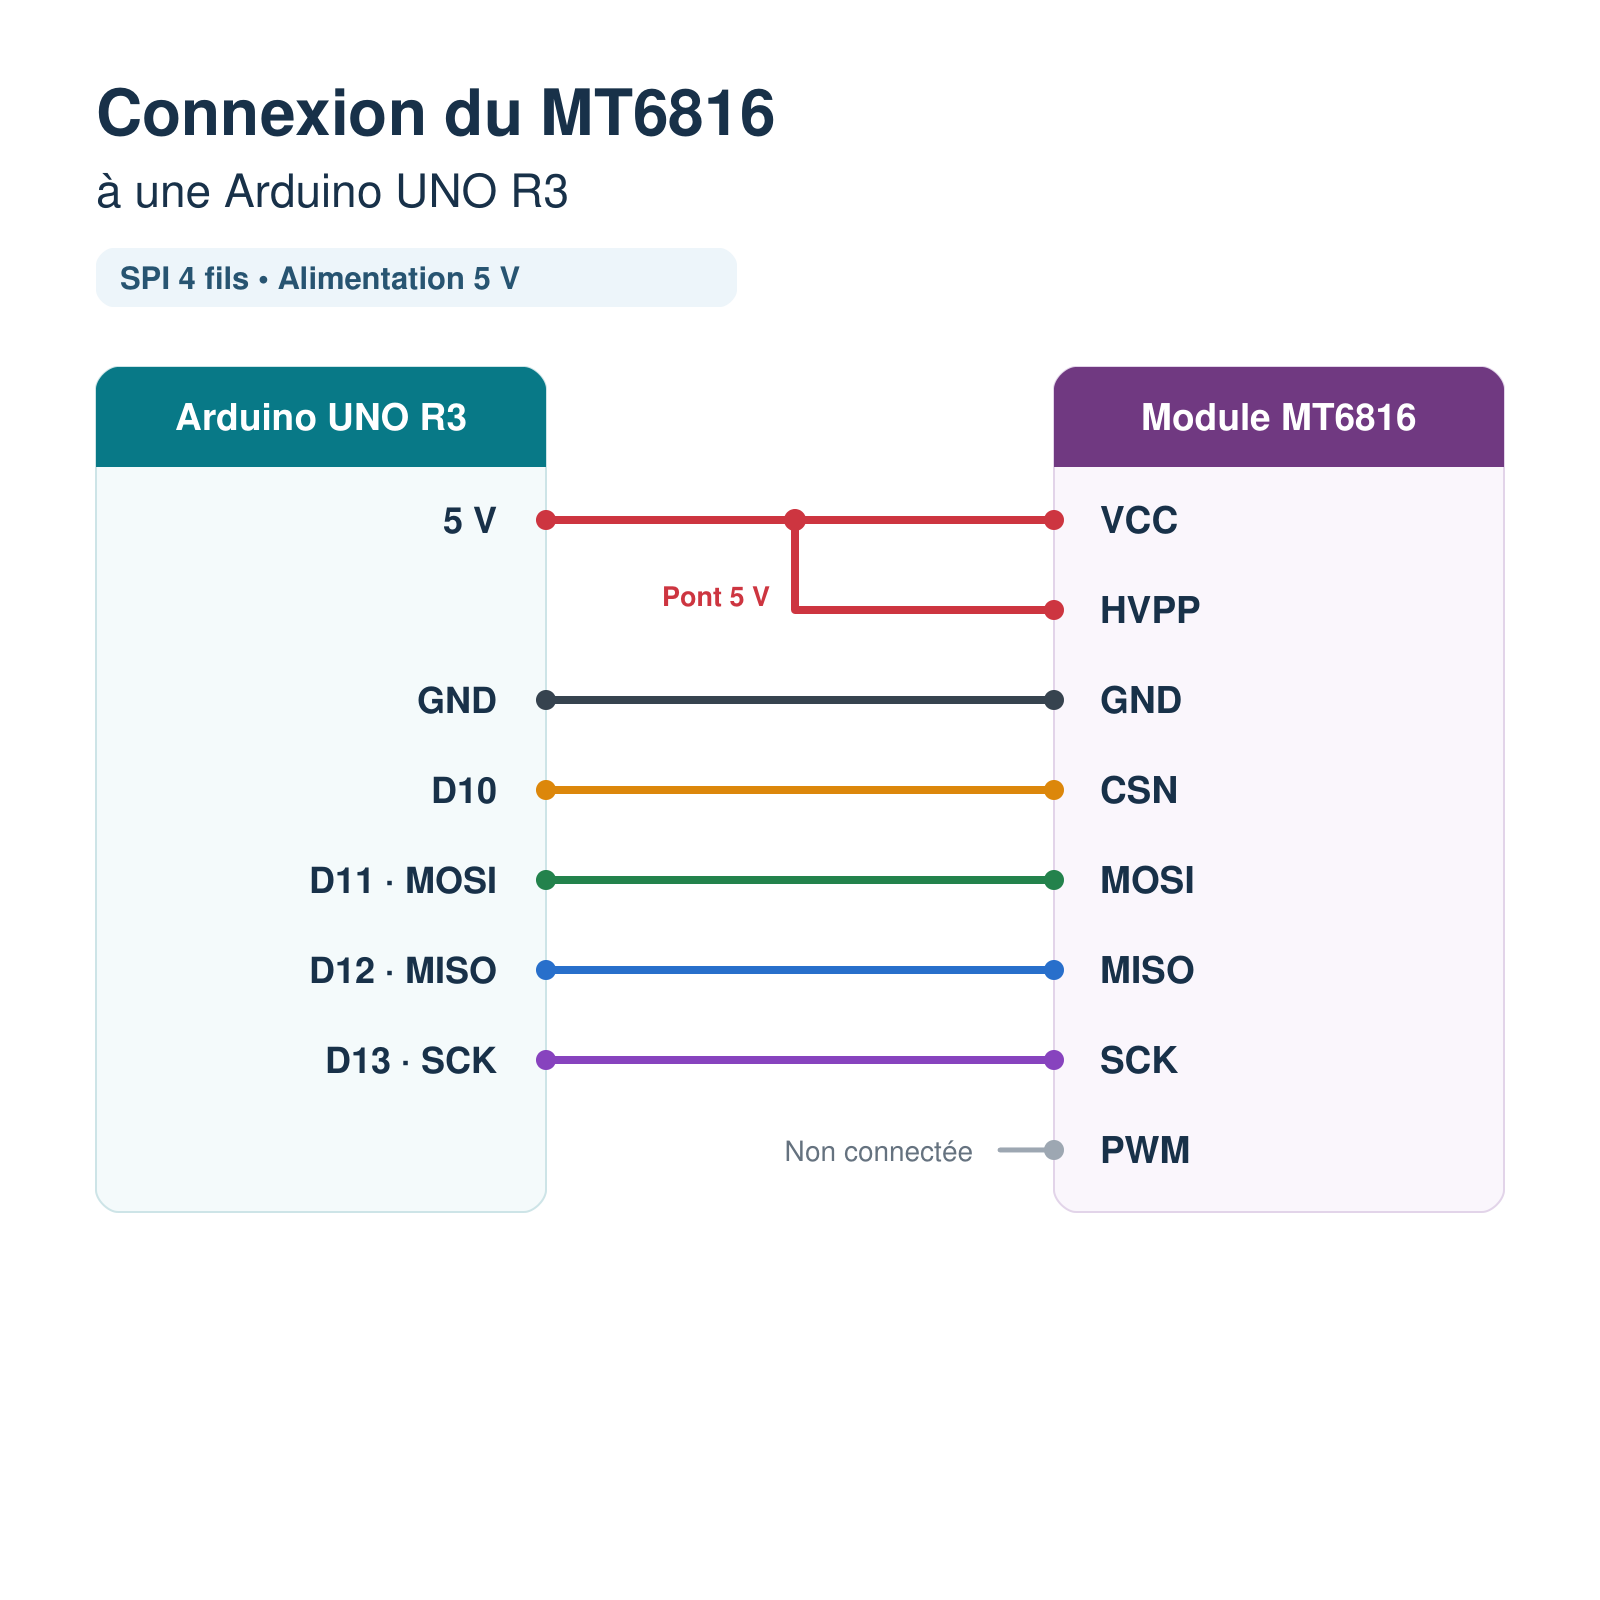
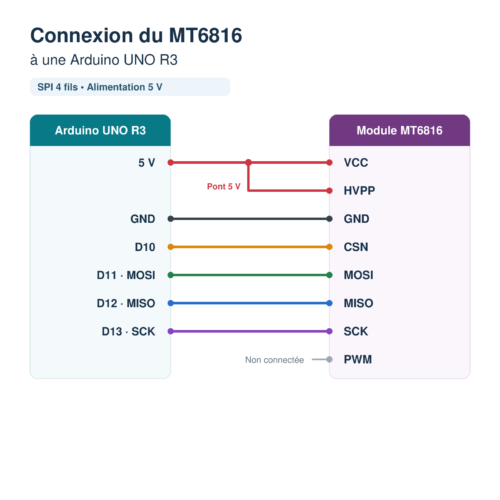
Utilisez un aimant aimanté diamétralement, centré face au capteur. L’alignement et l’écartement influencent la qualité de mesure. Respectez les niveaux logiques du microcontrôleur et le schéma constructeur pour HVPP.
Peut-il fonctionner avec un Arduino, un ESP32 ou un STM32 ?
Son interface SPI permet d’envisager ces intégrations avec un programme adapté, en vérifiant le câblage, la configuration du capteur et les niveaux électriques.
Permet-il de mesurer une vitesse ?
Votre programme peut calculer une vitesse à partir de mesures successives d’angle, en gérant le passage entre 359° et 0°.
